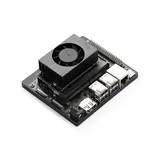
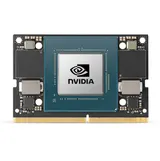
La Universidad Carlos III de Madrid demostró una arquitectura de dron BVLOS (más allá de la línea de visión) que combina lo mejor de dos mundos: un Jetson Orin Nano a bordo corre YOLOv11 (detección de personas/objetos) y codifica video 360° con CUDA; las detecciones alimentan un Vision-Language Model (Llama-3.2-90B-Vision) en la nube para razonamiento de escena de alto nivel.
El paper cita explícitamente al Orin Nano por su "excepcional relación rendimiento-IA/potencia: 40 TOPS consumiendo solo 15 W", lo que permite YOLOv11 en tiempo real dentro de los límites de peso y energía de un dron.
Esta división —el borde detecta, la nube razona— es la frontera para equipos de I+D avanzados: baja latencia y privacidad donde importa, potencia de un modelo grande donde se necesita contexto.